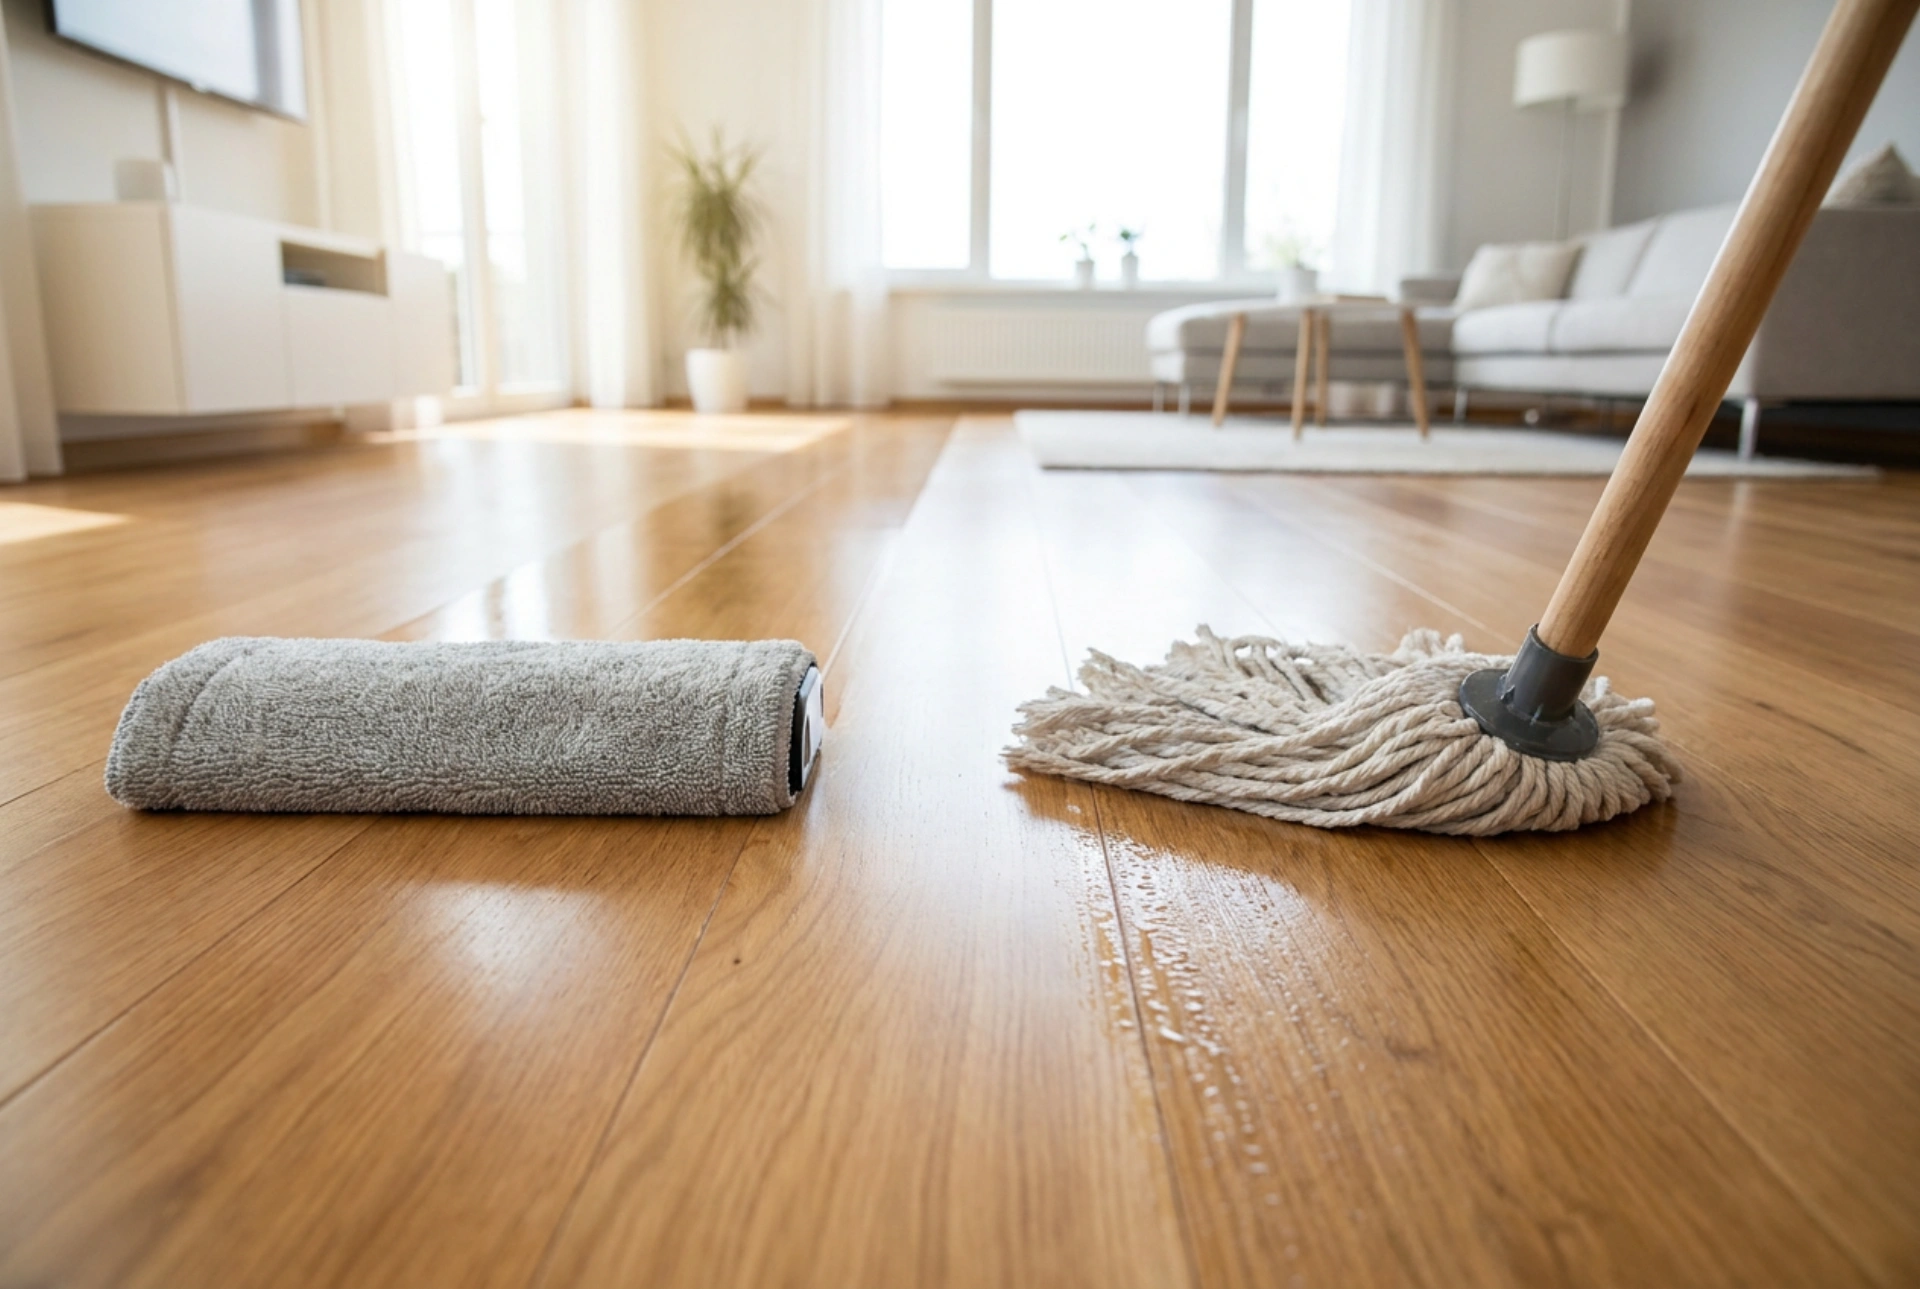


Lattioiden pyyhintä robottimopilla ja perinteisellä käsimopilla eroaa mekaanisen voiman, veden määrän hallinnan sekä lian sitomiskyvyn osalta. Tässä artikkelissa tarkastellaan näiden menetelmien fysikaalisia ja kemiallisia eroja optimaalisen puhdistustuloksen saavuttamiseksi.
Mekaaninen kitka ja paine: Miten lika irrotetaan pinnalta
Lian irrottaminen lattian pinnasta perustuu mekaaniseen työhön, jossa hankaava materiaali rikkoo lian ja lattian välisen sidoksen. Perinteisessä moppauksessa ihminen säätelee painetta manuaalisesti. Tämä mahdollistaa suuren, kohdistetun paineen käyttämisen vaikeisiin tahroihin, jolloin pinttynyt lika irtoaa tehokkaasti. Paine on kuitenkin usein epätasaista ja riippuu täysin käyttäjän fyysisestä voimasta.
Robottimopit hyödyntävät jatkuvaa ja tasaista painetta, joka on yleensä kevyempää kuin ihmisen tuottama voima. Tämän kompensoimiseksi nykyaikaiset robotit käyttävät värähteleviä tai pyöriviä moppauslevyjä. Nämä korkeataajuuksiset liikkeet jäljittelevät nopeaa hankausta, mikä rikkoo likapartikkelien kiinnittymisen ilman suurta pystysuoraan kohdistuvaa massaa. Tämä tekee robottimoppauksesta hellävaraisempaa herkille pinnoille, kuten laminaatille ja puulle, joissa liiallinen mekaaninen kulutus voi vaurioittaa suojapintaa.
Veden annostelu ja kapillaari-ilmiö materiaalien suojana
Puupinnat ja laminaatit ovat herkkiä kosteudelle, joka voi saumoihin tunkeutuessaan aiheuttaa materiaalin turpoamista. Perinteinen moppi imee itseensä suuren määrän vettä. Vaikka moppi puristettaisiin huolellisesti, lattialle päätyvän veden määrää on vaikea kontrolloida tarkasti. Vesi siirtyy lattialle kapillaari-ilmiön ja painovoiman vaikutuksesta, ja kuivumisaika voi venyä pitkäksi.
Robottimopeissa käytetään elektronisesti ohjattuja vesipumppuja, jotka annostelevat vettä mikrokuitukankaalle millilitran tarkkuudella. Tämä mahdollistaa nihkeäpyyhinnän, jossa vesi haihtuu pinnalta lähes välittömästi. Ohjelmoitavan vesimäärän ansiosta robotti mukauttaa kosteustason alustan mukaan: keraamisille laatoille voidaan annostella enemmän nestettä, kun taas parketille vesi säädetään minimiin.
Mikrokuituteknologia ja lian kemiallinen sitominen
Sekä roboteissa että käsimopeissa hyödynnetään mikrokuitua, jonka toimintaperiaate perustuu sähköstaattiseen varaukseen ja kapillaarivoimiin. Mikrokuitu koostuu halkaistuista polyesteri- ja polyamidikuiduista, jotka muodostavat positiivisesti varautuneen pinnan vetäen puoleensa negatiivisesti varautunutta likaa.
- Robottimopin liina: Ohut ja tiivis rakenne maksimoi suoran kontaktin lattiaan. Koska liina on pieni, sen kyllästymispiste saavutetaan nopeasti. Tämä vaatii liinan säännöllistä vaihtoa, jotta lika ei siirry takaisin pyyhitylle pinnalle.
- Perinteinen moppi: Suurempi kuitupinta-ala ja paksumpi rakenne mahdollistavat suuremman likakapasiteetin sitomisen ennen huuhtelun tarvetta. Käsimopilla voidaan puhdistaa kerralla suurempia määriä irtolikaa.
Hygienia ja likaisen veden kierto siivouksessa
Perinteisessä ämpärijärjestelmässä piilee hygieniahaaste: kun moppi huuhdellaan samassa vedessä, likavesi sekoittuu puhtaan veden kanssa. Seuraavalla pyyhkäisyllä lattialle levitetään hienonhienoa likakalvoa, ellei pesuvettä vaihdeta erittäin usein.
Robottimoppi käyttää aina puhdasta vettä omasta säiliöstään, joten uutta likaa ei liuoteta puhtaaseen veteen. Toisaalta robotti ei pysty itsenäisesti huuhtelemaan liinaansa kesken työn, ellei kyseessä ole automaattisella pesuasemalla varustettu malli. Ilman tällaista asemaa robotti kuljettaa mukanaan keräämäänsä likaa, mikä voi pidemmillä siivousjaksoilla heikentää lopputulosta.